

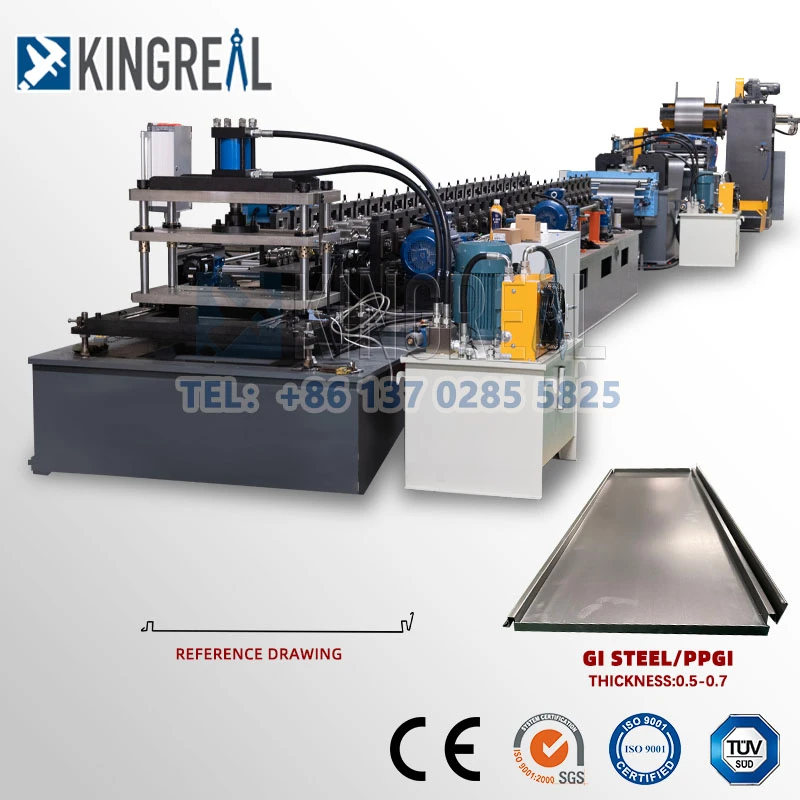
Supermarked Hylle Panel Roll Forming MachineSystemet består av fem deler, nemlig datamaskin (PC) eller PLS som består av det øvre kontrollsystemet, servodriftskontrollkort, AC servohastighetskontrollsystem (AC servokontroller, servomotorer, de tilsvarende kontrollkabler, etc.), sensing deteksjon og tilbakemeldingssystem og det tilsvarende hjelpeutførelsessystem.
Det øvre hovedkontrollsystemet er koblet til servostasjonens kontrollkort, du kan sende posisjons- eller hastighetsjusteringskommandoer gjennom datalinjen, angi PID-justeringsparametrene (programdesignprosessen vil være åpen design, lett å tilpasse til online justering), og digital til analog (D/A) konvertering, gjennom tilsvarende kontrollkortutgang ± 10V analoge signaler og gjennom konvertering av AC servokontrolleren for å drive servomotoren, motorakselenden med en inkrementell roterende koder eller satt opp på kontrollert objekt som drives målerulle og inkrementell roterende koderkonverteringsanordning, og gjennom rotasjonskoderen for å gi tilbakemeldingssignaler (AB). Motorakselenden er utstyrt med en inkrementell roterende koder eller en målerull, og en inkrementell roterende koder-konverteringsenhet er satt på det kontrollerte objektet som skal drives, og den roterende koderen gir tilbakemeldingssignaler (A, B, IN-pulser) for å fullføre posisjonen til servosystemet i et semi-lukket sløyfe eller lukket sløyfe posisjonskontrollsystem.
Føleelementet i posisjonstilbakekoblingssløyfen, inkrementell fotoelektrisk koder, overfører sanntidsforskyvningen (eller vinkelen) til de bevegelige delene i form av A- og B-fasedifferensialpulser til kontrollstasjonen på stedet (PC eller PLS) for koderpulstelling for å få den digitaliserte posisjonen, hastigheten og annen informasjon, og deretter beregner hovedkontrollvertsdatamaskinen avviket mellom den gitte posisjonen og den faktiske posisjonen (dvs. posisjonen tilbakeført til posisjonen), og tar i bruk den tilsvarende PID-kontrollstrategi. Ved å ta i bruk den tilsvarende PID-kontrollstrategien, den digitale kontrollrollen ved digital-til-analog konvertering til analog styrespenning, og utgang til servoforsterkeren, den endelige reguleringen av motorens bevegelse (forover, revers og posisjoneringsstopp, etc.), for å fullfør den ønskede verdien av repetisjonen av den multiple posisjoneringen i kontrollprinsippet for å oppnå en liten feil i høypresisjons hurtigposisjonsposisjonen; hjelpeutførelsessystem for å fullføre den tilsvarende trykkarbeidssyklusen for å oppnå stemplingsprosessen, og så videre.
Flere store problemer i design av kontrollsystem
1 Inngangssignalkontrollnøyaktighet
Antall pulser per omdreining av den inkrementelle koderen og omkretsen av målevalsen, slik som: φ90 målerull med 1000 pulser per omdreining utgangs fotoelektrisk koder og 2000 pulser per omdreining utgangs fotoelektrisk koder, φ50 målerull av målerull og φ90 forskjell i kontrollnøyaktigheten; til slutt reflekterer lengden på hver utgangspuls som tilsvarer lengden på omkretsen av lengden på forholdet mellom antall pulser per omdreining utgang, prøv å velge et produkt med et lite forhold. Prøv å velge produktet med lite forhold.
2 Kontroller nøyaktigheten til utgangssignalet:
På grunn av målesignaletterslep og kontrolloverføringsforsinkelse, posisjonsløkke PID-kontrollalgoritmer på de forskjellige, parameterinnstilling bestemt av Kp, Ki, Kd og samplingsperiode T, etc., i det digitale PID-regulerings- og kontrollsystemet, i begynnelsen av prosessen, slutten av prosessen, eller en betydelig økning i den innstilte verdien, vil det produsere akkumulering av integraler, noe som resulterer i en større systemoverskridelse, eller til og med oscillasjoner, noe som er ugunstig for driften av servomotorer.